Ruszyły testy polowe zbierania pomidorów przez robota, w którym wykorzystywane są technologie rozwijane dla kosmosu – podało Centrum Badań Kosmicznych PAN. Testy koncentrują się na rozpoznawaniu i zbiorze pomidorów. Docelowo robot, który powstaje w ramach projektu MobiRobAI, ma być autonomiczny.
Projekt MobiRobAI jest realizowany przez Centrum Badań Kosmicznych PAN i niemiecki Instytut IHP (Instytut Mikroelektroniki o Wysokiej Wydajności im. Leibniza). Celem naukowców jest wykorzystanie rozwiązań rozwijanych dla robotyki kosmicznej - takich jak hierarchiczne planowanie zadań przez autonomiczne roboty, rozpoznawanie obrazów czy planowanie trajektorii - w codziennych zastosowaniach.
Badacze pracują nad dwoma naziemnymi robotami: mobilnym manipulatorem do zbioru pomidorów oraz bezzałogowym statkiem powietrznym do inspekcji i czyszczenia paneli fotowoltaicznych. Jak podało CBK PAN, oba mają działać pod kontrolą wspólnego sterownika nadrzędnego, który organizuje i nadzoruje zadania według podobnych zasad, mimo że roboty wykonują różne prace.
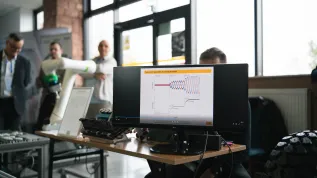
Do tej pory badacze zintegrowali i przetestowali system w laboratorium. Sprawdzili m.in. współpracę sterowania ruchem platformy z systemem wizyjnym, od której zależy skuteczny zbiór owoców. We wrześniu ruszyły testy polowe, które na razie koncentrują się na rozpoznawaniu i zbiorze pomidorów.
Przed naukowcami ostatni etap – dokończenie testów polowych obu demonstratorów, sprawdzenie bazy danych paneli fotowoltaicznych i uproszczenie algorytmu sterowania manipulatorem.
Kierownik projektu MobiRobAI prof. Marek Banaszkiewicz wiosną ubiegłego roku w rozmowie z PAP podkreślił, że naziemne i kosmiczne roboty, mimo różnic, pod wieloma względami działają podobnie, a dużą część wykorzystywanych przez naziemne roboty technologii da się przenieść w kosmos.
- Na Ziemi będziemy zrywali pomidory, ale na przykład na Księżycu podobny robot mógłby zbierać fragmenty skał. Z pomocą odpowiednich czujników mógłby na przykład określać, z jakim rodzajem skały ma do czynienia. Zamiast o stopniu dojrzałości pomidora, będzie mówił o cechach spektralnych skały. Zadanie robota polegałoby np. na zbieraniu odłamków czy kamieni, ich układaniu i transporcie do bazy. Czynności będą więc w dużej mierze podobne do tych, jakie potrzebne są w szklarniach z pomidorami – przekonywał prof. Banaszkiewicz.
Jednocześnie naukowiec przyznał jednak, że wykorzystanie w kosmosie tworzonych w projekcie technologii to kwestia raczej odległej przyszłości. - Zajmujemy się czymś, co może być przydatne później. Świat nastawia się na intensywną eksplorację Księżyca, mówi się też coraz więcej o Marsie. Dzięki zdobywanym kompetencjom będziemy mieli więcej możliwości udziału w różnego rodzaju projektach – podkreślił we wcześniejszej rozmowie z PAP.
Projekt potrwa do końca marca 2027 r. Jest realizowany w ramach programu Interreg VI A Brandenburgia – Polska 2021-2027. To program wspierający projekty na pograniczu brandenbursko-polskim. Jest on współfinansowany ze środków unijnych - Europejskiego Funduszu Rozwoju Regionalnego. (PAP)
akp/ bar/
Fundacja PAP zezwala na bezpłatny przedruk artykułów z Serwisu Nauka w Polsce pod warunkiem mailowego poinformowania nas raz w miesiącu o fakcie korzystania z serwisu oraz podania źródła artykułu. W portalach i serwisach internetowych prosimy o zamieszczenie podlinkowanego adresu: Źródło: naukawpolsce.pl, a w czasopismach adnotacji: Źródło: Serwis Nauka w Polsce - naukawpolsce.pl. Powyższe zezwolenie nie dotyczy: informacji z kategorii "Świat" oraz wszelkich fotografii i materiałów wideo.